
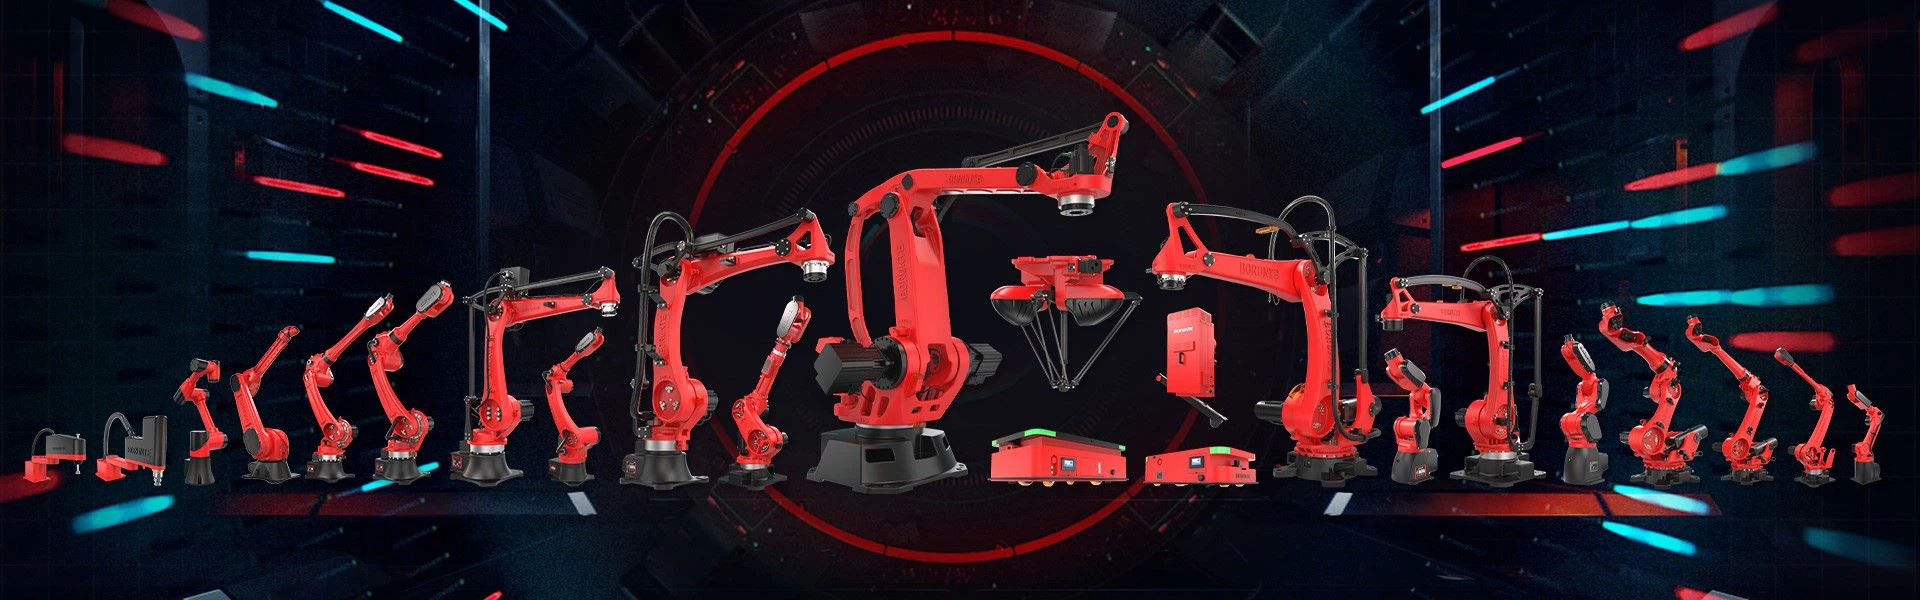
В последние годы робототехника быстро развивалась в широком диапазоне приложений. Многоосевые роботы, как важный тип, стали неотъемлемой частью современного промышленного производства.
В последние годы робототехника быстро развивалась в широком диапазоне приложений. Многоосевые роботы, как важный тип, стали неотъемлемой частью современного промышленного производства. Он сыграл важную роль в автоматизированных производственных линиях благодаря высокому уровню точности, стабильности и надежности. Эта статья докажетподробное введение в текущее состояние развития и тенденции многоосевых роботов.

1. Определение и характеристики многоосевых роботов.
Многоосевые роботы, также известные как роботы со степенью свободы, относятся к механическим рукам, которые можно использовать для перемещения по трем или более пространственным осям. Его главная особенность в том, что он может двигаться одновременно по нескольким осям, обладая при этом определенной степенью свободы и гибкости. Многоосевые роботы обычно состоят из двух частей: манипулятора и системы управления. Манипулятор включает в себя такие компоненты, как основание, рычаг и шарнир, а система управления включает в себя такие компоненты, как контроллер, энкодер и датчик силы.
2, области применения многоосных роботов
Области применения многоосевых роботов очень обширны, включая автомобилестроение, производство электроники, пищевую промышленность, биомедицину, аэрокосмическую промышленность и многие другие области. В автомобилестроении многоосевые роботы широко используются в сварочных, штамповочных, сборочных и других процессах. В электронной промышленности многоосевые роботы используются для высокоточных процессов, таких как производство микросхем и тестирование печатных плат.
В пищевой промышленности многоосевые роботы могут выполнять такие задачи, как сортировка и упаковка пищевых продуктов. В области биомедицины многоосевые роботы применяются для высокоточных хирургических инструментов, таких как системы хирургических роботов. В аэрокосмической области многоосевые роботы широко используются при обработке, обслуживании и других процессах компонентов самолетов.

3. История развития многоосных роботов.
Концепция многоосевых роботов впервые появилась в начале 1960-х годов. В то время Джозеф Инге, инженер компании General Electric в США, возглавил команду, которая изобрела первого робота с несколькими степенями свободы, названного «рука нимботинка». Этот робот может выполнять высокоточные движения и широко используется в сфере управления роботами.
С конца 1970-х до начала 1980-х годов многоосевые роботы стали широко использоваться в промышленной сфере. В то время японская компания Toyota Motor Industry представила многоосевого робота, основанного на визуальном распознавании и адаптивном управлении, что значительно повысило эффективность производства автомобильной производственной линии.
С 21-го века технология многоосевых роботов постоянно совершенствуется, обеспечивая более гибкие и эффективные методы производства. Например, используя передовые технологии машинного зрения, многоосевые роботы могут не только распознавать продукты, но и автоматически корректировать процессы и рабочие траектории на основе характеристик продукта. Кроме того, сотрудничество между роботами и людьми стало горячей областью современной многоосевой робототехники.

4. Будущие тенденции развития многоосевых роботов
В будущем направление развития многоосных роботов в основном включает следующие аспекты:
(1). Дальнейшее улучшение точности и стабильности. Применение многоосевых роботов в высокоточных областях становится все более распространенным, и в будущем еще есть возможности для дальнейшего повышения точности и стабильности.
(2). Многофункциональная интеграция. Принятие модульного подхода к проектированию, объединяющего несколько функций в роботизированную систему, повышает гибкость и адаптируемость многоосевых роботов.
(3). Взаимодействие искусственного интеллекта и роботов. Технология искусственного интеллекта может значительно улучшить способность многоосевых роботов принимать автономные решения, сочетая творческий потенциал человека с точностью и скоростью робототехники.
(4). Расширение областей применения. Многоосевые роботы будут применяться в более широком спектре областей, таких как медицина, вспомогательное производство, аэрокосмическая разведка и т.д.

Короче говоря, как важный компонент современной промышленной автоматизации, многоосевые роботы постоянно расширяют и совершенствуют области своего применения и технологический уровень. В будущем, с постоянными инновациями и совершенствованием технологий, перспективы развития многоосевых роботов станут еще шире.