
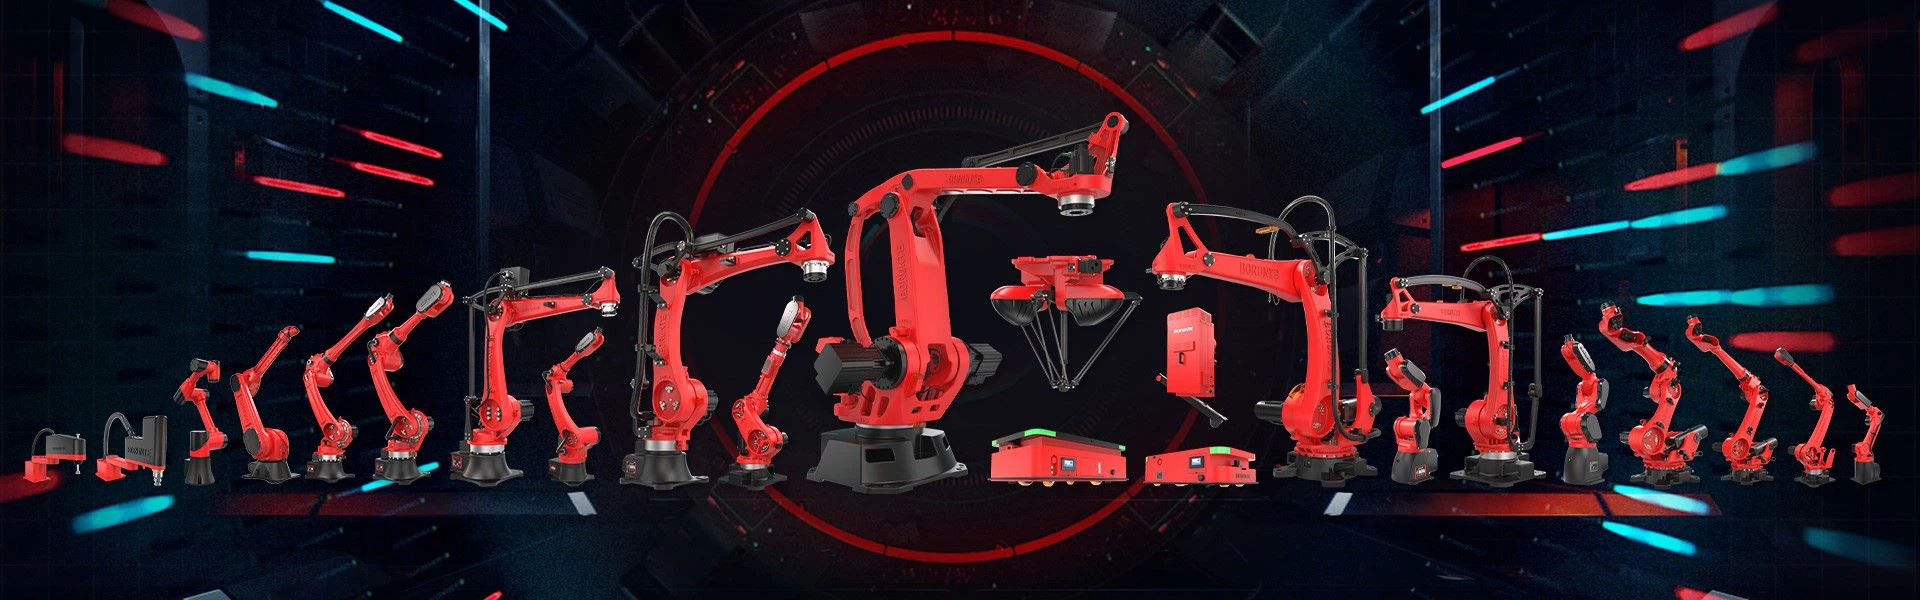
Механическая рука, также известная как робот с декартовыми координатами.
Декартовский робот состоит из трех взаимно перпендикулярных осей линейного движения (оси X, Y, Z), и за счет скоординированного движения этих трех осей он может достигать произвольного позиционирования точки и управления траекторией в трехмерном пространстве. В его состав обычно входят узлы линейного перемещения, приводные двигатели, системы управления и исполнительные органы.
Точное линейное движение достигается с помощью серводвигателей или цилиндрических приводов в сочетании с такими методами передачи, как шарико-винтовые пары, синхронные ремни или зубчатые рейки, через роботизированную руку. Его рабочее пространство представляет собой прямоугольную призму или куб с ограниченным диапазоном перемещения, но имеет высокую точность позиционирования, простую структуру, легко программируется и управляется.
Наиболее распространенное применение роботизированных манипуляторов — это вспомогательное оборудование для термопластавтоматов, используемое для быстрого извлечения готовых изделий или сопел из форм и транспортировки их в назначенные места.

Потому что он на самом деле довольно сложен, внешне похож, но на самом деле разделен на однорукие, двурукие, одинарные, двойные и другие типы. Пожалуйста, объясните эти понятия ниже.
1. Однорукий-роботизированный манипулятор
Однорукие роботизированные руки-обычно имеют только одну основную руку и относительно простую конструкцию, что делает их пригодными для выполнения относительно простых или повторяющихся задач. Например, в машинах для литья под давлением для извлечения готовых изделий и сопел часто используется один-роботизированный манипулятор, что подходит для ситуаций с двумя пластинчатыми формами. Его преимущества заключаются в простой конструкции, низкой стоимости и простоте обслуживания, что делает его подходящим для сценариев с ограниченным пространством или простых задач. К типу «Однорукий»- относится роботизированная рука с одной жесткой конструкцией, состоящей только из непрерывного сегмента руки от основания (или вращающегося соединения) до концевого эффектора (например, захвата) без каких-либо дополнительных сегментов или телескопических конструкций.
2. Двойная-роботизированная рука
Двурукая-роботизированная рука состоит из основной и дополнительной руки, которые могут одновременно выполнять две независимые задачи. Например, в обрабатывающем центре одна рука отвечает за удаление старых ножей, а другая — за установку новых ножей, тем самым повышая эффективность замены инструмента. Его структура более сложна, но он обладает большей гибкостью и эффективностью, что делает его подходящим для сценариев, требующих много-параллельной обработки. Основная и вспомогательная рука двуручного роботизированного манипулятора-может переключаться между различными режимами для повышения эффективности. Конструкция вспомогательного рычага делает операцию забора воды более удобной и повышает эффективность работы.

3. Односекционный-роботизированный манипулятор
Конструкция односекционной роботизированной руки-относительно проста: обычно она состоит только из одного сустава, который может выполнять только линейные движения вверх, вниз, влево и вправо и не может выполнять сложные действия по захвату и размещению. Он подходит для цехов с большой высотой и большим пространством, например, для извлечения готовой продукции и сопел из машин для литья под давлением.
4. Двухсекционный-роботизированный манипулятор.
Двухсекционная роботизированная рука-имеет два сустава, которые позволяют выполнять более сложные движения, такие как захват, вращение и размещение. Его конструкция относительно сложна, обычно соединена ремнями и подшипниками, что позволяет обеспечить эффективную работу в ограниченном пространстве. Например, в машине для литья под давлением двухсекционная роботизированная рука-может одновременно вынимать готовый продукт и сопло, экономя верхнее пространство.
Проще говоря, стиль одной руки похож на «прямую руку», а стиль двойной руки похож на нашу руку (плечо + предплечье) с локтевыми суставами. Первый может двигаться только по прямой, а второй может вращаться и растягиваться.
Конечно, дело не в том, что чем проще, тем хуже; чем сложнее, тем лучше. Только та производственная линия, которая подходит именно вам, является самой совершенной.