
Каковы основные компоненты сварочного робота?
Сварочный робот в основном включает в себя робота и сварочное оборудование.
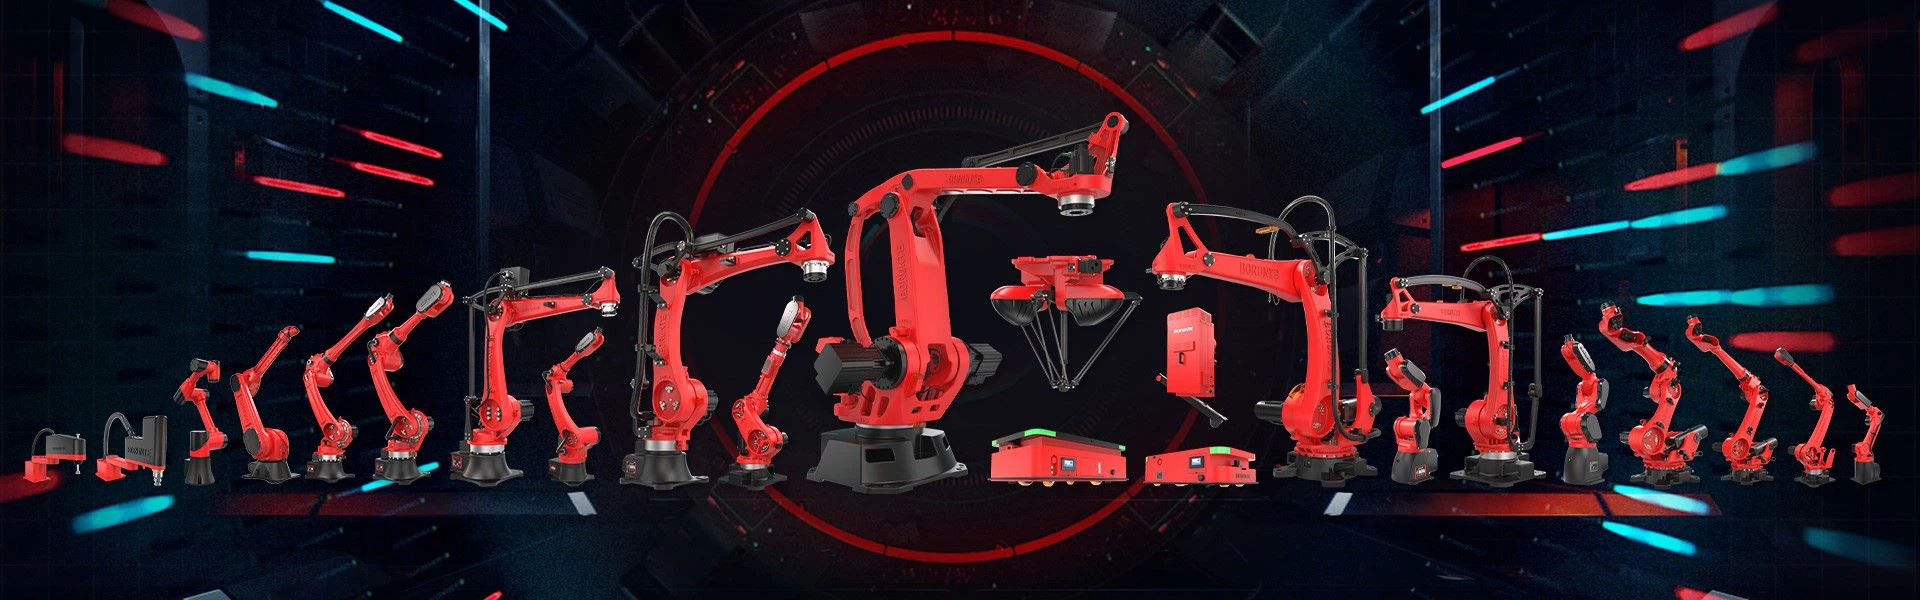
Робот состоит из корпуса робота и шкафа управления (аппаратное и программное обеспечение). Сварочное оборудование, такое как дуговая сварка и точечная сварка, состоит из источника сварочного тока (включая его систему управления), механизма подачи проволоки (дуговая сварка), сварочного пистолета (зажим) и т. д. Интеллектуальный робот также должен иметь сенсорную систему, такую как лазерный датчик или датчик камеры и его управляющее устройство. Сварочные роботы, производимые в мире, в основном представляют собой шарнирные роботы, большинство из которых имеют 6 осей. Среди них оси 1, 2 и 3 могут направлять концевые инструменты в различные пространственные положения, а оси 4, 5 и 6 могут соответствовать различным требованиям к положению инструментов.
Механическая структура корпуса сварочного робота в основном имеет две формы: одна представляет собой параллелограммную конструкцию, а другая - боковую (наклонную) конструкцию.
Верхний рычаг робота-параллелограмма приводится в движение тягой. Тяга и нижний рычаг образуют две стороны параллелограмма, отсюда и название.
Ранний разработанный робот-параллелограмм имеет небольшое рабочее пространство (ограничивается передней частью робота), и с ним трудно работать вверх ногами. Тем не менее, новый тип параллелограммного робота (параллельный робот), разработанный с конца 1980-х годов, смог расширить рабочее пространство до верхней, задней и нижней части робота, и у робота измерительного типа нет проблемы с жесткостью, поэтому он получил широкое внимание.

Эта структура подходит как для легких, так и для тяжелых роботов. В последние годы роботы для точечной сварки (с грузом 100-150 кг) в основном представляют собой роботы с параллелограммной конструкцией.
Основным преимуществом боковой (наклонной) конструкции является то, что верхний и нижний рычаги имеют большой диапазон движения, так что рабочее пространство робота может почти достигать сферы. Таким образом, робот может работать вверх ногами на стойке, чтобы сэкономить площадь пола и облегчить поток наземных предметов.
Однако 2-я и 3-я оси бокового робота имеют консольную конструкцию, что снижает жесткость робота. Как правило, он подходит для роботов с небольшими нагрузками, такими как дуговая сварка, резка или распыление.
Каждая ось вышеупомянутых двух роботов находится во вращательном движении, поэтому серводвигатель используется для привода циклоидального игольчатого колеса (RV) редуктора (1-3 осей) и гармонического редуктора (1-6 осей). До середины-1980 серводвигатели постоянного тока использовались для роботов с электрическим приводом. С конца 1980-х годов страны последовательно переходили на серводвигатели переменного тока. Поскольку двигатель переменного тока не имеет угольной щетки и обладает хорошими динамическими характеристиками, новый робот не только имеет низкий уровень аварийности, но также имеет значительное увеличение времени без обслуживания и высокую скорость разгона (торможения). Для некоторых новых легких роботов с нагрузкой менее 16 кг максимальная скорость перемещения центральной точки инструмента (TCP) может достигать более 3 м/с при точном позиционировании и небольшой вибрации. В то же время шкаф управления роботом также заменен на 32-битный микрокомпьютер и новый алгоритм, чтобы он имел функцию самооптимизации пути, а беговая дорожка была ближе к учебной дорожке. .
Преимущества сварочного робота
С развитием электронных технологий, компьютерных технологий, числового программного управления и робототехники автоматический сварочный робот используется в производстве с 1960-х годов. Его технология становится все более зрелой.
Преимущества сварочного робота в основном включают следующие аспекты:
1) стабилизировать и улучшить качество сварки и отразить качество сварки в числовой форме;
2) повысить производительность труда;
3) повысить интенсивность труда рабочих и работы во вредных условиях;
4) снизить требования к технологии работы рабочих;
5) Сократите период подготовки к трансформации и замене продукта и сократите соответствующие инвестиции в оборудование.