
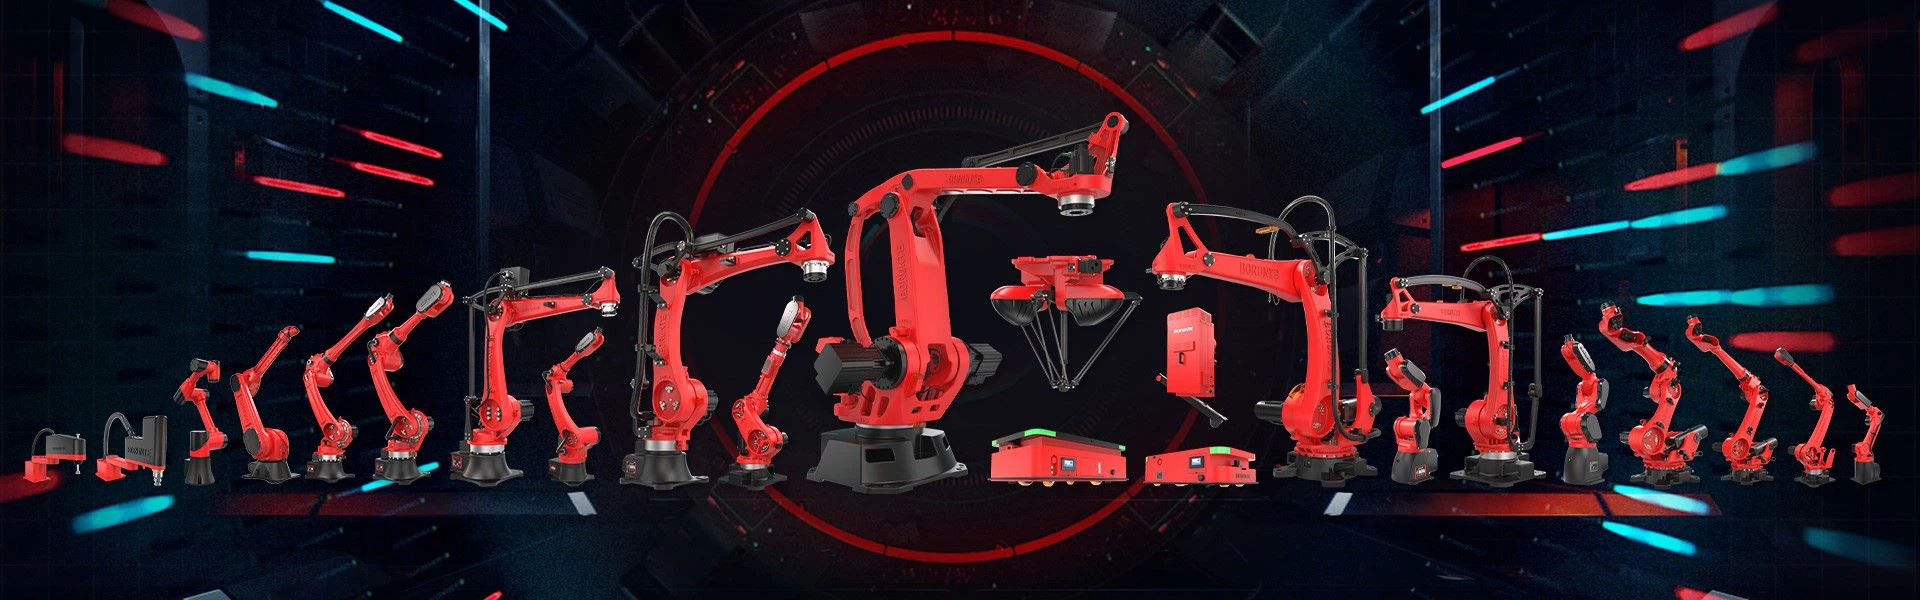
Сортировочный робот — это робот с датчиками, объективом и электронной оптической системой, который может быстро сортировать товары.
История разработки сортировочного робота
С ростом стоимости рабочей силы важным направлением современных исследований в области робототехники является использование роботов для выполнения повторяющейся и высокоинтенсивной работы вместо рабочей силы. В настоящее время в системе логистики и гибкой производственной системе широко используется автоматическая навигационная машина, но ее основным режимом наведения является электромагнитное или инерциальное наведение. Электромагнитное наведение нужно зарыть металлическими проводами и загрузить частоту наведения. Его недостатки очевидны, плохая гибкость, большие проблемы с изменением или расширением пути и помехи для ферромагнитных веществ вблизи линии наведения. При инерциальном наведении в основном устанавливают гироскопы, но недостатком является сложность решения последующих задач, таких как дороговизна обслуживания, а также нужны магнитные блоки на земле для вспомогательного позиционирования. Кроме того, в такой машине отсутствует функция различения объектов.

Принцип работы сортировочного робота
Сортировочный робот может «смотреть» на QR-код, наклеенный на землю, чтобы найти и определить маршрут для себя, захватить посылку по команде системы диспетчеризации робота, а затем пройти через портал, оснащенный промышленными камерами, электронными весами и другое периферийное оборудование; Благодаря функции считывания кода промышленной камеры и функции взвешивания электронных весов система планирования роботов распознает информацию экспресс-счета, завершит сканирование и взвешивание упаковки, наметит оптимальный путь работы робота в соответствии с план назначения посылки и запланировать робота для сортировки и доставки посылки.

Состав сортировочного робота
Автоматический робот для сортировки и обработки, включая модуль ядра управления, модуль питания, модуль ультразвуковой инфракрасной локации, инфракрасный датчик обнаружения человеческого тела, датчик обнаружения цвета, инфракрасный датчик обнаружения человеческого тела, модуль привода, шаговый двигатель, счетчик импульсов энкодера, рулевой механизм и манипулятор. ; Рулевой механизм используется для управления поворотом тележки, а также для управления открытием и закрытием манипулятора; Счетчик импульсов энкодера используется для определения скорости двигателя; Ультразвуковой инфракрасный дальномер используется для позиционирования; Датчик обнаружения цвета используется для различения объектов; Манипуляторы используются для удержания объектов; Инфракрасный датчик человеческого тела используется для обнаружения сигналов человеческого тела.
Преимущества сортировочных роботов
Стабильный и эффективный, что повышает эффективность работы предприятия, экономит затраты на оплату труда и управление, а также способствует модернизации фабрик и предприятий; Сортировочный робот может осуществлять реконструкцию, самостоятельно планировать маршрут прогулки и легко идентифицировать объекты; Сортировочный робот может работать непрерывно, с небольшим объемом и высокой эффективностью, что может сэкономить 70 процентов персонала; Сортировочный робот может выполнять погрузку, транспортировку и сортировку, а также завершать обработку, сортировку, упаковку и обработку материалов вместо рабочих.