
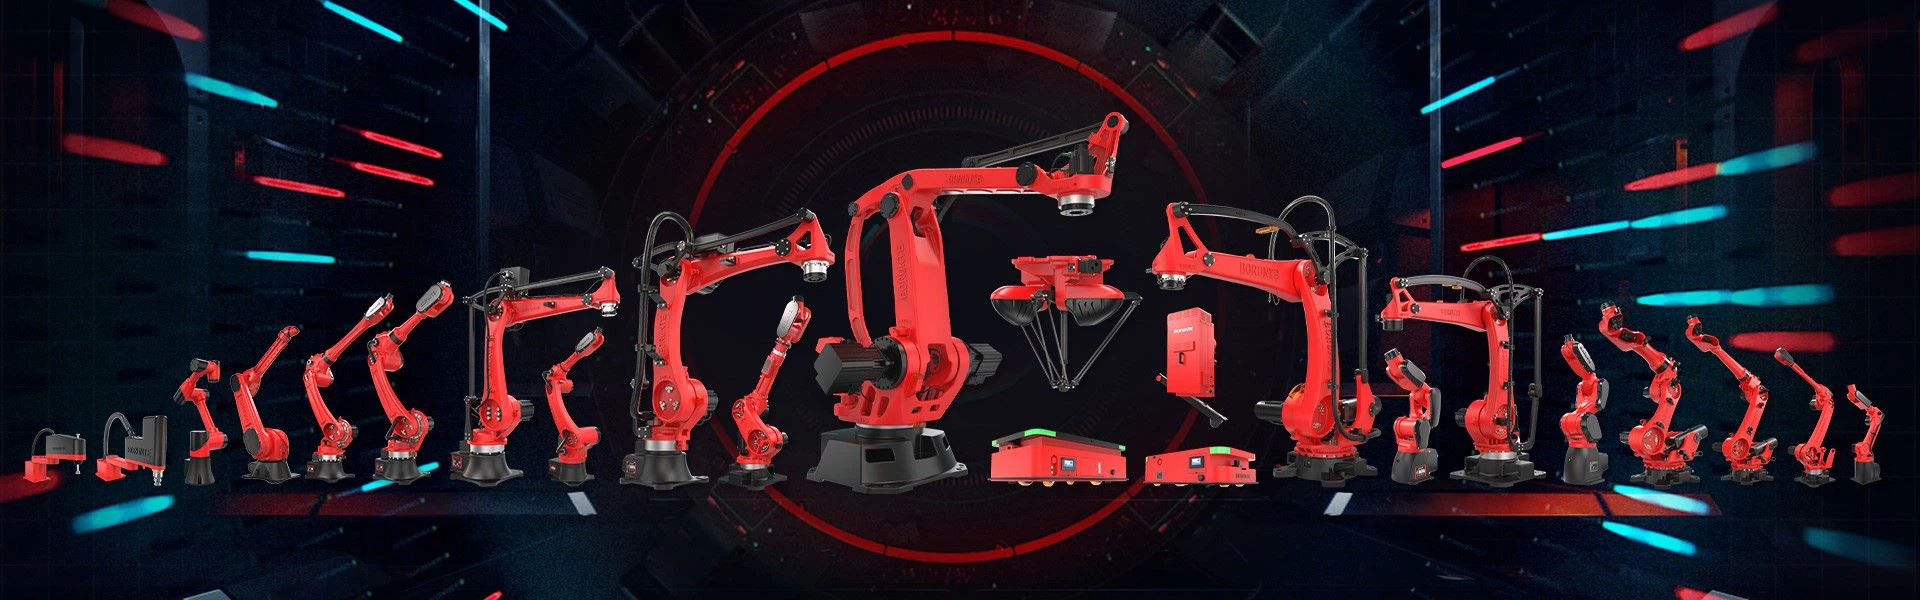
Введение: Транспортные роботы — это автоматизированные продукты, которые используют траектории движения робота для замены ручного управления. Это промышленные роботы, которые могут выполнять автоматизированные транспортные операции. Робот-манипулятор может устанавливать различные концевые эффекторы для перемещения заготовок различной формы и состояния, что значительно снижает тяжелый физический труд человека.
Транспортный робот — это манипулятор в практической работе, и развитие манипуляторов обусловлено тем, что его положительная роль все больше признается людьми:
Во-первых, он может частично заменить ручные операции;
Во-вторых, он может выполнять передачу, загрузку и разгрузку заготовок в соответствии с требованиями производственного процесса, следуя определенной программе, времени и положению;

В-третьих, он может управлять необходимыми машинами и инструментами для сварки и сборки, значительно улучшая условия труда рабочих, значительно повышая производительность труда и ускоряя темпы достижения механизации и автоматизации промышленного производства.
Преимущество транспортных роботов заключается в том, что они могут выполнять различные ожидаемые задачи с помощью программирования и имеют соответствующие преимущества людей и машин с точки зрения их собственной структуры и производительности, особенно с учетом искусственного интеллекта и адаптивности. В настоящее время классификация роботов-манипуляторов в основном включает следующие типы:

1. Многошарнирный робот:
Многошарнирные роботы обладают гибкими движениями, малой инерцией движения, высокой универсальностью и могут захватывать заготовки близко к основанию станка, а также могут обходить препятствия между телом и рабочим оборудованием. В связи с потребностями производства выдвигаются более высокие требования к гибкости, точности позиционирования и рабочему пространству многошарнирных манипуляторов.
2. Робот с жесткой рукой:
Роботы с жестким манипулятором не могут использовать пневматические сбалансированные краны или роботы с мягким кабелем, когда создается крутящий момент, и должны выбирать роботов с жестким манипулятором. Он может достигать максимального подъема заготовки 500 кг с максимальным радиусом 3000 мм и максимальной высотой подъема 2500 мм.

В настоящее время во всем мире используется более 100 000 роботов-манипуляторов, которые широко используются при загрузке и разгрузке станков, автоматизированных производственных линиях для штамповочных машин, автоматических сборочных линиях, штабелировании и обработке, а также автоматической обработке контейнеров. Некоторые развитые страны установили максимальные ограничения на ручную обработку, и те, которые превышают эти ограничения, должны быть выполнены с помощью роботов.