
Состав промышленных роботов:
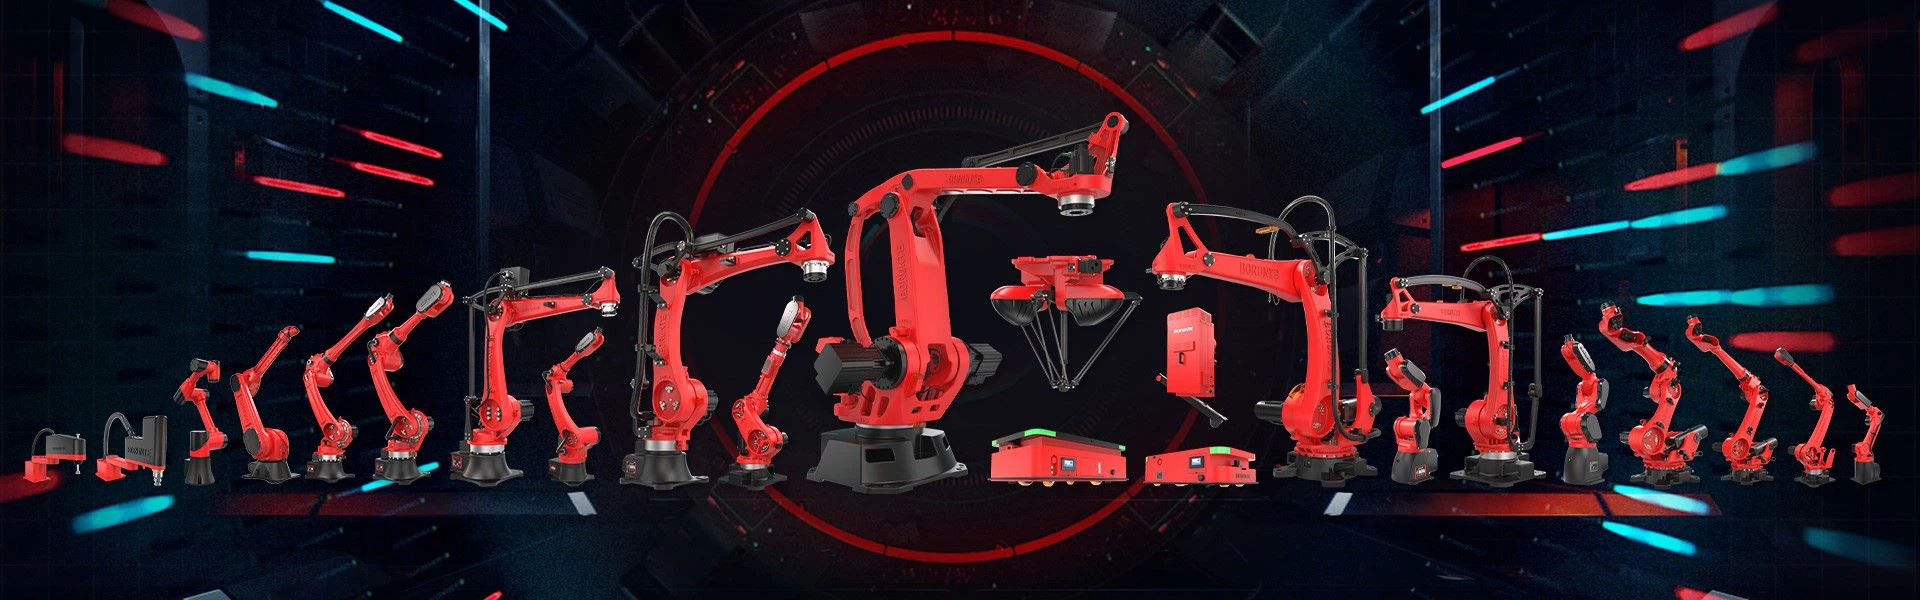
Вообще говоря, промышленные роботы состоят из трех основных частей и шести подсистем. Тремя основными частями являются механическая часть, чувствительная часть и управляющая часть; Шесть подсистем можно разделить на системы механической конструкции, системы привода, системы датчиков, системы взаимодействия роботов с окружающей средой, системы взаимодействия человека и компьютера и системы управления.
1. Система механической конструкции
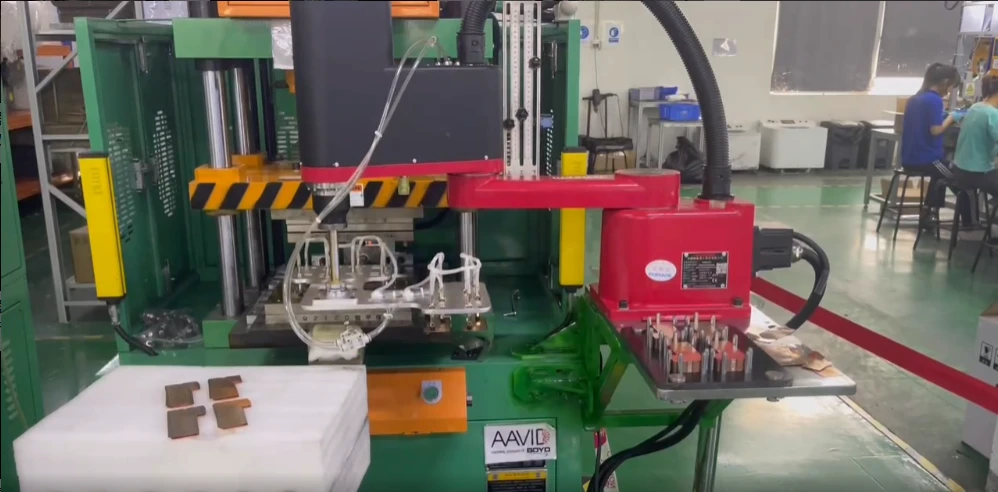
С точки зрения механической структуры промышленные роботы обычно делятся на последовательных роботов и параллельных роботов. Характеристика последовательного робота состоит в том, что движение одной оси изменяет начало координат другой оси, в то время как движение одной оси параллельного робота не меняет начало координат другой оси.
2. Система привода
Система привода представляет собой устройство, которое обеспечивает питание механической структурной системы. В соответствии с различными источниками энергии режимы трансмиссии системы привода делятся на четыре типа: гидравлические, пневматические, электрические и механические. Ранние промышленные роботы имели гидравлический привод. Из-за проблем с утечками, шумом и нестабильностью на низких скоростях в гидравлической системе, а также из-за громоздкого и дорогого силового агрегата в настоящее время только большие сверхмощные роботы, роботы для параллельной обработки и некоторые специальные приложения используют промышленные роботы с гидравлическим приводом.
3. Система восприятия
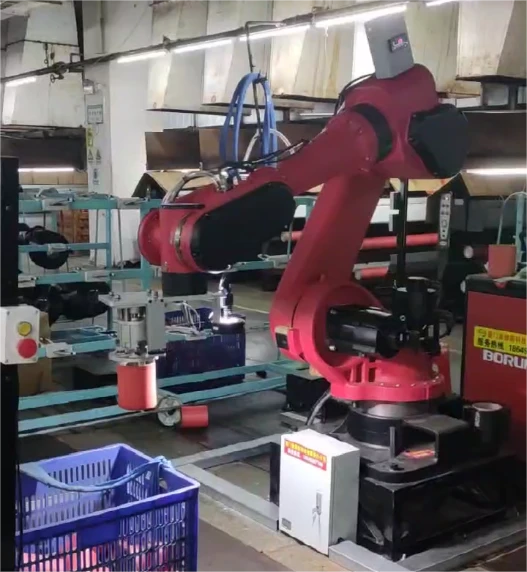
Системы датчиков роботов преобразуют различную информацию о внутреннем состоянии и окружающей среде роботов из сигналов в данные и информацию, которые могут быть поняты и применены самими роботами или между роботами. В дополнение к необходимости воспринимать механические величины, связанные с их собственным рабочим состоянием, такие как перемещение, скорость и сила, технология визуального восприятия является важным аспектом распознавания промышленных роботов. Визуальная сервосистема использует визуальную информацию в качестве сигнала обратной связи для управления и регулировки положения и позы робота.
4. Система взаимодействия робота с окружающей средой
Система взаимодействия роботов с окружающей средой — это система, реализующая взаимодействие и координацию между роботами и устройствами во внешней среде. Робот и внешнее оборудование интегрированы в функциональный блок, такой как производственно-технологический блок, сварочный блок, сборочный блок и так далее. Конечно, это также может быть интеграция нескольких роботов в функциональную единицу для выполнения сложных задач.
5. Система взаимодействия человека с компьютером
Система взаимодействия человека с компьютером — это устройство, позволяющее людям общаться с роботами и участвовать в управлении роботами. Например, стандартные терминалы для компьютеров, пульты управления, информационные табло и сигнализаторы опасности.
6. Система управления
Задача системы управления состоит в том, чтобы управлять исполнительным механизмом робота для выполнения определенных движений и функций на основе инструкций по эксплуатации робота и сигналов, поступающих от датчиков. Если у робота нет характеристик информационной обратной связи, это система управления с разомкнутым контуром; Обладая характеристиками обратной связи по информации, это система управления с обратной связью.

Тенденция развития промышленных роботов
1. Взаимодействие человека и машины
С развитием роботов от работы на расстоянии от людей к естественному взаимодействию и сотрудничеству с людьми. Зрелость технологий обучения перетаскиванию и ручного обучения упростила и упростила программирование, снизив профессиональные требования к операторам и упростив передачу опыта квалифицированных техников.
2. Автономия
В настоящее время роботы прошли путь от предварительного программирования, управления обучением и воспроизведением, прямого управления, дистанционного управления и других управляемых режимов работы до автономного обучения и автономной работы. Интеллектуальные роботы могут автоматически устанавливать и оптимизировать траектории, автоматически избегать особых точек, прогнозировать помехи и столкновения, а также избегать препятствий в зависимости от условий работы или требований окружающей среды.
3. Интеллект, информатизация и сетевое взаимодействие
Все больше и больше 3D-видео и датчики силы будут использоваться в роботах, и роботы будут становиться все более интеллектуальными. С развитием технологий, таких как системы обнаружения и распознавания и искусственный интеллект, роботы эволюционировали от управляемых в одном направлении к самостоятельному хранению и применению данных, постепенно становясь основанными на информации. С развитием совместной работы нескольких роботов, управления, связи и других технологий роботы превратились из независимых людей во взаимосвязанные и совместные направления.
