
Если вы когда-нибудь гуляли по загруженному складу в 2 часа ночи и наблюдали, как роботизированные руки перемещают коробки и детали с жуткой точностью, вы, возможно, задавались вопросом, как они «видят» мир достаточно хорошо, чтобы выхватить небольшой предмет из кучи, идеально разместить его в мусорном ведре или приспособиться к каждому крошечному сдвигу на своем рабочем месте. Как человек, который последние пять лет проработал небольшим поставщиком роботов-пикапов, общаясь с линейными менеджерами на заводах автозапчастей, в центрах электронной коммерции и даже на складах ремесленных товаров, я могу сказать вам, что волшебство не в какой-то разрекламированной научно-фантастической камере. Это сочетание датчиков, программного обеспечения и с трудом заработанных инженерных решений, которые превращают необработанные данные в повторяемые и надежные датчики, на которые полагаются предприятия.
Начнем с самого распространенного вопроса, который я получаю от новых клиентов: «Если мой робот должен схватить 2-дюймовый пластиковый виджет, как он не подберет не тот предмет или не пропустит его полностью, когда он сидит рядом с 10 другими идентичными виджетами?» Ответ сводится к трем основным системам обнаружения, расположенным по уровням, чтобы работать, даже если одна из них не справляется. Во-первых, есть 2D-компьютерное зрение, которое представляет себе большинство людей, когда думают о «видящем» роботе. Это обычная камера или камера высокого разрешения, установленная на руке робота или прикрепленная к рабочему пространству, снимающая сотни кадров в секунду области, где расположены объекты. Система работает на алгоритмах, обученных на тысячах изображений конкретных предметов, с которыми вы работаете, поэтому, если вы предоставите нам фотографии своих виджетов, поврежденных деталей или смещенных коробок, мы научим робота игнорировать аномалии и сосредоточиться на точной форме, размере и цвете деталей, которые ему нужно выбрать.
Но у 2D-видения есть большой недостаток: оно не может определить высоту объекта или глубину его расположения в куче. Именно здесь на помощь приходят системы 3D-видения, которые входят в стандартную комплектацию каждого небольшого робота-подборщика, который мы поставляем. Вместо захвата плоских изображений они используют структурированный свет (проецирование сетки крошечных инфракрасных точек на рабочее пространство) или время пролета (измерение того, сколько времени требуется лазеру, чтобы отразиться от объекта) для построения трехмерного облака точек — по сути, цифровой карты каждой точки в рабочем пространстве с ее точными координатами X, Y и Z. В прошлом году у нас был клиент, производивший небольшие металлические кронштейны для газонокосилок; они были сложены в корзину по 10 штук в высоту, и их края настолько перекрывались, что 2D-зрение не могло выбрать ни одного, не захватив двух. Добавление нашей 3D-системы немедленно исправило это, поскольку она могла определить высоту края каждого кронштейна даже под слоем пыли от процесса штамповки.
Третья часть головоломки — это распознавание близости, которое действует как «прикосновение» робота, чтобы убедиться, что он находится в правильном месте, прежде чем схватить его. Это особенно важно для небольших, хрупких предметов, таких как стеклянные флаконы или керамические детали, которые могут треснуть, если захват закроется слишком сильно. Датчики приближения — это крошечные маломощные устройства, установленные на краю захвата и излучающие небольшое электромагнитное поле или звуковую волну. Когда они приближаются к объекту на расстояние нескольких дюймов, они подают сигнал контроллеру робота, чтобы тот замедлился, отрегулировал его положение и активировал захват при точном необходимом давлении. Для многих наших клиентов в этом разница между роботом, который работает 8 часов без происшествий, и роботом, у которого повреждаются детали (или он сам) в первый час.
Однако большинство людей не говорят о том, как эти системы работают вместе в реальном времени, даже когда что-то идет не так. Несколько месяцев назад у клиента, занимающегося производством мебельных деталей, была партия деревянных ручек, которые слегка деформировались в процессе сушки. Их первоначальное 2D-видение полностью их отвергло, но наша система скорректировала допуск в алгоритме, чтобы учесть деформацию, а 3D-облако точек скорректировало положение захвата, чтобы компенсировать сдвиг. Кстати, это не универсальная установка. Мы не продаем одного и того же робота-подборщика для каждой работы; иногда мы сочетаем наше маленькое и маневренное устройство с гибким многоцелевым промышленным роботом, который может обрабатывать меньшие полезные нагрузки или работать в ограниченном пространстве, в то время как другим нужен более прочный шестиосный робот для загрузки и разгрузки для более тяжелых или громоздких деталей, которые больше смещаются во время обработки.
Также стоит отметить, что эти системы обнаружения не статичны. Каждый раз, когда робот выбирает объект, он собирает данные о том, как расположен захват, как трехмерное облако точек соотносится с реальным объектом и даже о том, как пыль или освещение влияют на камеру. Эти данные возвращаются в алгоритм, поэтому робот тем лучше выбирает конкретные объекты, чем больше он работает. У нас были клиенты, чьи роботы повысили точность подбора с 92% до 99,8% всего за две недели работы в одну смену — никакого нового оборудования, просто более качественная обработка данных.
Я получаю много вопросов о том, как это сравнить с более крупными промышленными роботами, потому что нас часто спрашивают, может ли маленький робот-подборщик выполнять работу более крупного устройства. Короткий ответ: это зависит от полезной нагрузки и рабочего пространства. Например, более крупный и жесткий робот может использовать аналогичные системы обнаружения, но он рассчитан на подъем деталей массой 50 кг на расстояние 2 метра. Наши небольшие роботы-подборщики предназначены для рабочих мест с ограниченным пространством, например, для упаковочных станций на складах электронной коммерции, где важен каждый дюйм, или для небольших серийных производственных линий, где вам не нужен радиус действия робота общего назначения с длинной рукой. Один из наших клиентов использует своего небольшого робота-захватчика для загрузки и выгрузки небольших печатных плат из паяльной машины; диапазон составляет всего 80 см, но точность настолько высока, что доска никогда не смещается, что по частям может испортить тысячи долларов.
Существует распространенное заблуждение, что все эти системы дороги и для их настройки требуется команда инженеров. Это не относится к нашим маленьким роботам-подборщикам. Мы предварительно калибруем системы обнаружения на нашем заводе, поэтому единственная необходимая настройка — это загрузка фотографий объектов, которые вы будете выбирать, настройка нескольких параметров (например, максимальная высота стопки деталей) и тестирование 10–20 циклов подбора, прежде чем робот заработает. Мы также предоставляем круглосуточную удаленную поддержку, поэтому, если вы заметите, что у робота возникли проблемы с подбором новой детали, мы можем скорректировать алгоритм из нашего офиса, не отправляя технического специалиста. Это очень важно для малого и среднего бизнеса, у которого нет в штате полноценной команды по автоматизации.
Еще одна область, на которой мы фокусируемся, — это адаптация к сложным условиям реального мира. Склады и фабрики не контролируются, в лабораториях освещение меняется днем и ночью, на камерах скапливается пыль, детали пачкаются маслом или краской. Наши системы обнаружения имеют встроенные фильтры, которые игнорируют эти переменные. Алгоритм 2D регулирует яркость, поэтому камера, частично покрытая пылью, все равно сможет отличить белый виджет от темного контейнера. 3D-система умеет фильтровать шум от фоновых объектов, поэтому, если рядом с корзиной деталей стоит картонная коробка, она не будет пытаться подобрать коробку вместо виджетов. У нас даже был клиент, который работал с металлическими деталями с высокой отражающей способностью; отражающие поверхности отбрасывали 3D-облако точек, поэтому мы добавили в камеру поляризационный фильтр, который устранил блики и устранил проблему за час — нет необходимости в полной замене оборудования.
Давайте поговорим о конкретном примере, который запомнился мне в прошлом году. Клиент, который изготавливает шкатулки для драгоценностей на заказ, нанял рабочего для установки небольших вставок из пенопласта в крышки шкатулок. Рабочие могли делать это только четыре часа в день, прежде чем их точность падала, и они выбрасывали 5% коробок из-за того, что не вставили вкладыш или вставили его криво. Мы установили нашего небольшого робота-подборщика в сочетании с шарнирным роботом-манипулятором с 6 степенями свободы, который обладал точностью, необходимой для вставок из пенопласта толщиной 1 см. 2D-камера могла видеть контур крышки, 3D-система могла найти пустое место, где находилась вставка, а датчик приближения гарантировал, что захват не сжимает пенопласт слишком сильно. В течение недели их точность выросла до 99,5%, а их работники были переведены на задачи по упаковке и контролю качества, которые требовали критического мышления, а не повторяющихся действий. В этом и есть настоящая победа: эти роботы не заменяют рабочих, они берут на себя повторяющиеся, физически трудоемкие задачи, которые люди не хотят выполнять, освобождая их для работы, которая повышает ценность бизнеса.
Меня часто спрашивают, есть ли «секрет» определения положения объектов, о котором не говорят большинство поставщиков. Секрет не в каком-то причудливом датчике, а в том, как системы работают вместе. Многие более дешевые роботы-подборщики используют только 2D-зрение, которое работает для очень простых и последовательных настроек, но разваливается, когда объекты смешиваются, складываются друг на друга или слегка смещены. Другие используют только 3D, но без 2D-привязки они могут тратить время на сканирование всего рабочего пространства вместо того, чтобы сосредоточиться на области, где фактически расположены объекты. Лучшие системы, подобные тем, которые мы создаем, включают в себя эти технологии и добавляют постоянные петли обратной связи для адаптации к каждой небольшой переменной, возникающей в реальной рабочей среде. Для предприятий это означает меньшее время простоя, меньшее количество поврежденных деталей и робота, который действительно работает для их конкретных нужд, а не является универсальным решением.

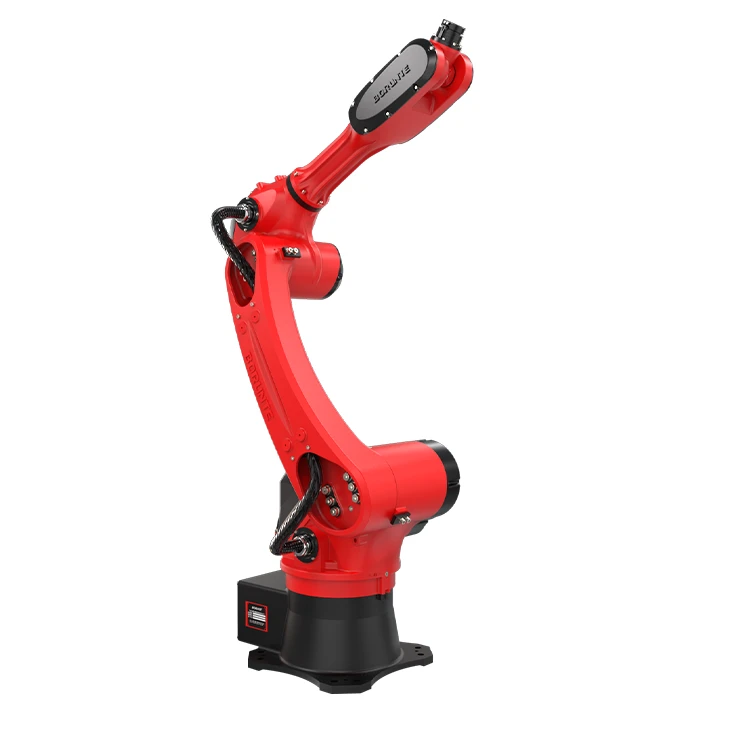
Если вы читаете это и задаетесь вопросом, имеет ли смысл использовать небольшой робот-подборщик для вашего бизнеса, первый шаг — посмотреть, с чем вы имеете дело: собираете ли вы небольшие и легкие детали в ограниченном пространстве? Есть ли у вас объекты переменной формы или размера? Вам нужна высокая точность, чтобы не повредить хрупкие предметы? Если ответ положительный, то наши системы созданы для решения этой проблемы. Мы не пытаемся продать вам робота, который может делать все — мы продаем робота, который делает то, что вам нужно, и обеспечиваем ему правильную поддержку, чтобы убедиться, что он работает. Независимо от того, означает ли это интеграцию универсального шестиосного робота для более высокой полезной нагрузки или сохранение его небольшого и маневренного размера для упаковочной станции, мы адаптируем каждую настройку к точному рабочему процессу клиента.
В конце концов, определение положения объектов не означает, что роботы «видят», как люди. Речь идет о превращении чисел и данных в надежное и повторяемое действие. Именно это маленькие роботы-подборщики справляются с повторяющимися задачами лучше, чем любой человек: они обрабатывают данные за миллисекунды, адаптируются к переменным в реальном времени и работают 24 часа в сутки, не уставая. Но настоящий успех приходит тогда, когда система обнаружения становится гибкой, адаптируемой и простой в использовании, поэтому предприятиям не нужна степень магистра в области робототехники, чтобы получить отдачу от своих инвестиций.
Если вы готовы поговорить о том, как небольшой робот-подборщик может работать на вашем предприятии, или если вы хотите узнать больше о нашей интеграции со специализированными робототехническими системами, отвечающими вашим конкретным потребностям, свяжитесь с нами, чтобы обсудить ваш проект. Мы можем подробно рассказать о вашем рабочем процессе, показать, как наши системы обнаружения будут обрабатывать ваши объекты, и помочь вам найти решение, соответствующее вашему пространству, бюджету и производственным целям.
Ссылки
- Ван Х. и Ли Ю. (2022). Обнаружение 3D-объектов в реальном времени для роботизированных систем захвата и размещения в промышленных условиях.Транзакции IEEE по робототехнике и автоматизации, 38(4), 2123-2135.
- Чжан Л. и Смит К. (2021). Интеграция 2D/3D-видения и датчиков приближения для прецизионного манипулирования небольшими объектами.Журнал интеллектуальных и робототехнических систем, 102(2), 1-14.
- Браун А. и Дэвис М. (2020). Адаптивная калибровка роботизированных датчиков для различных производственных условий.Международный журнал передовых производственных технологий, 107(9-12), 3451-3462.
- Ли С. и Парк Дж. (2023). Сотрудничество человека и робота: использование небольших роботов-подборщиков для повторяющихся задач сборки.Робототехника и компьютерно-интегрированное производство, 81, 102567.